构建可重复的动态场景
基于 Unreal Engine 组织真实尺度的空间、材质、光照、角色和道具,按配置改变视角、对象和环境条件。
SCENE / VIEW / CONDITION
 easy–x空间与物理 AI 数据讨论你的任务 ↗
EASY-X / SPATIAL & PHYSICAL AI
我们把现实世界拆成可控制的场景、运动和物理条件,
再把每个可见结果,交付成可追溯的训练数据。
同一个世界,
看见不同的数据层。
我们相信
空间智能需要理解位置、关系和运动;物理 AI 还要知道碰撞、受力、材质与结果。我们从一个任务出发,把这些条件组织成可以反复生成、检查和扩展的数据。
01 / 我们能构建什么
一套面向空间智能、世界模型与物理 AI 的数据生产能力。场景不是素材库,而是可实验的世界。
基于 Unreal Engine 组织真实尺度的空间、材质、光照、角色和道具,按配置改变视角、对象和环境条件。
支持刚体、碰撞、接触、受力、材质和运动约束的仿真路径,为物理交互与世界模型提供可解释的结果。
同步影像、深度、法线、世界坐标、对象位姿、分割、轨迹及物理状态,按帧建立对应关系。
记录坐标、尺度、采样条件、随机种子和质量检查,让试样能复现、批量能追踪、结果能讨论。
02 / 同一个世界,看见不同的数据层
每一层都来自同一时刻、同一场景状态。需要什么任务,就打开对应的数据层。
从同一个世界状态出发,向上叠加信息。
这让数据可以按任务组合,而不是每次从零开始。
能力边界以具体任务试样为准;复杂接触、力控和高精度动力学任务会单独评估。
03 / 工程样本,只用来证明方法
下面的工程展示同步多视角与空间参数。它不是我们的能力上限,而是把方法讲清楚的一份样本。
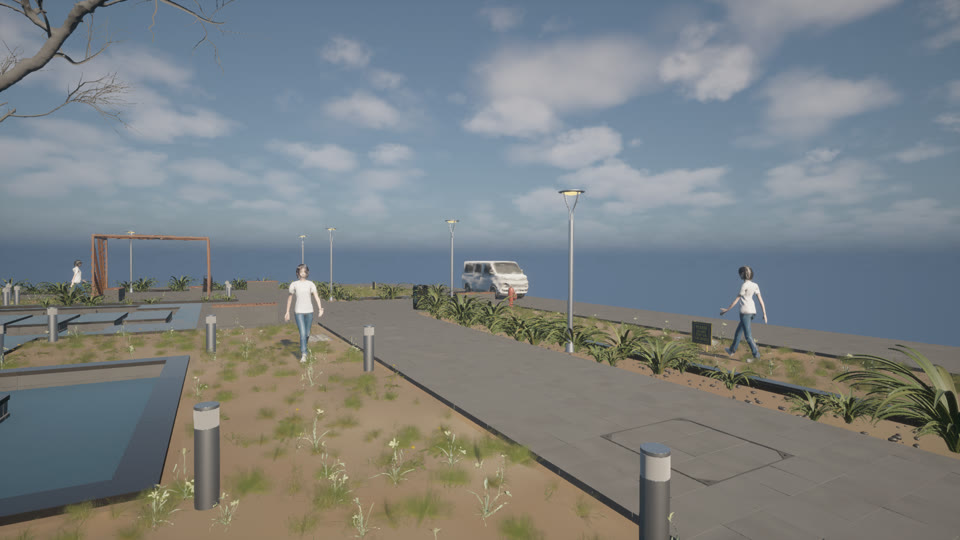 CAM 01 · FRAME 0140
切换视角和采样帧,查看画面与相机参数如何保持对应。
04 / 我们的优势
把场景制作、仿真配置、数据标注和质量检查放在同一条生产线上,减少从“看起来像”到“训练可用”之间的断层。
先理解模型要学什么,再确定场景、变量和标注口径。
影像、对象、空间和动力学结果保持同源,方便验证因果关系。
先用一小批真实样本验证有效性,再进入规模化生产。
05 / 从试样,到你的训练流程
目标模型、场景缺口、
数据和评估标准。
选择仿真能力与
标注层级。
检查质量,并在
目标任务上试用。
按确认标准生产,
附带说明和检查报告。
NEXT / 从你的任务开始
带着一个任务来。我们从场景、动力学条件和试样开始讨论。